Avisados a tiempo, revisaron más a mano cuando el dron falló
Con un dron simulado que falló más, quienes recibieron un aviso verbal revisaron a mano el 63% del tiempo, sin aviso, el 22%.
Cómo elaboramos estas lecturas
La idea clave
En la simulación, con un aviso a tiempo el grupo eligió revisar a mano mucho más seguido cuando el sistema empeoró.
El estudio, en palabras claras
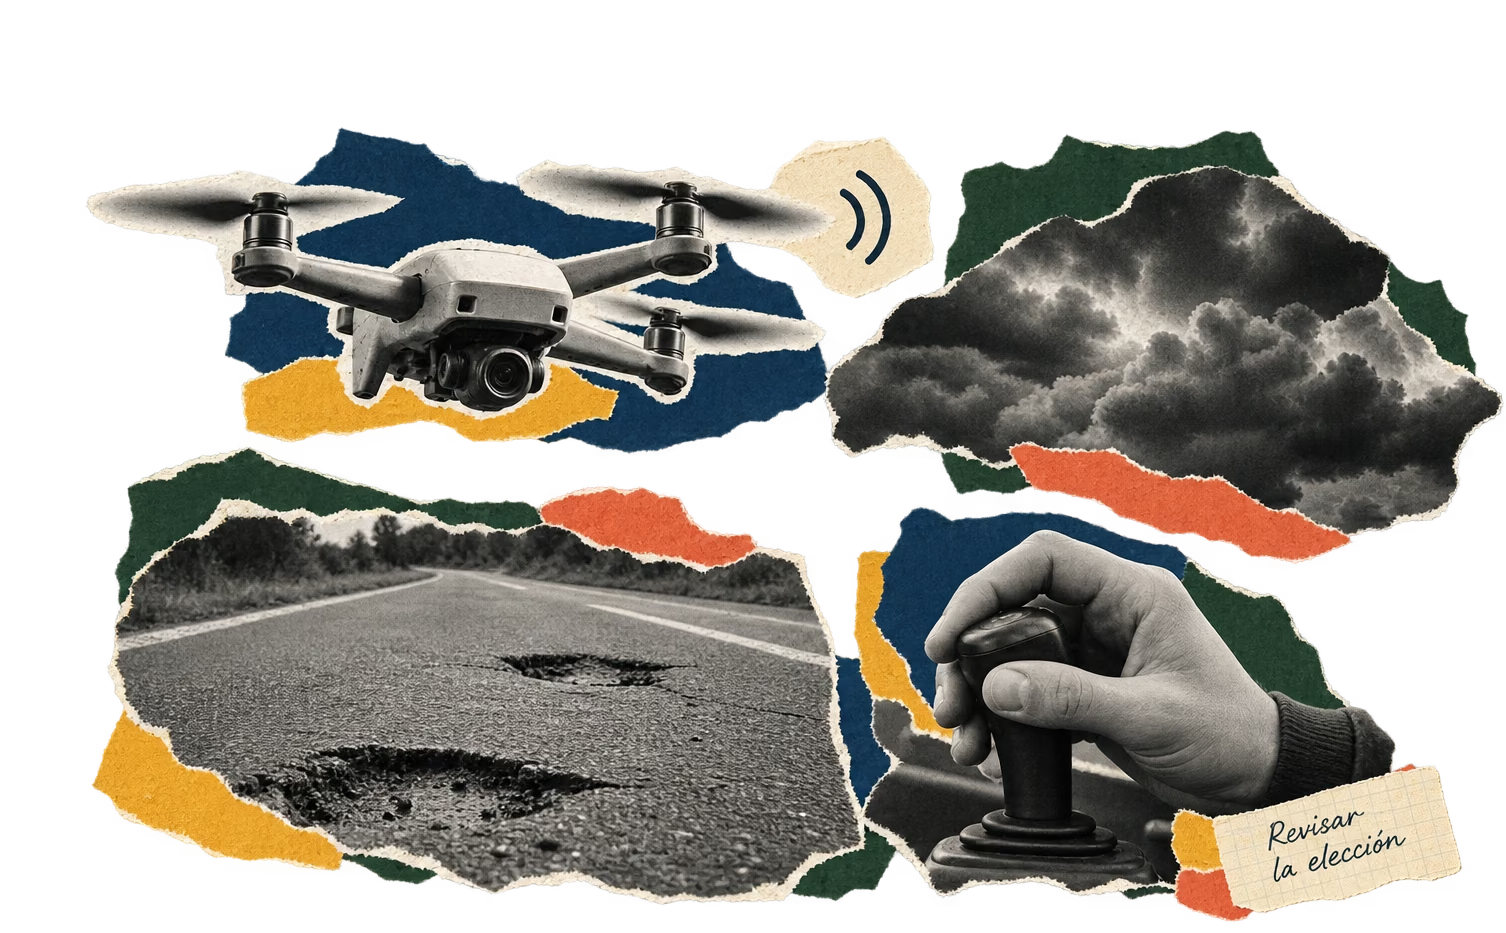
Los participantes manejaban un dron simulado: podían revisar ellos mismos las imágenes o delegar la búsqueda de baches. Al principio el sistema acertaba con alta frecuencia. Después una tormenta simulada bajó su fiabilidad, y un indicador visible mostraba ese cambio.
Entre quienes completaron suficientes puntos de control, el grupo con aviso verbal pasó a la revisión manual mucho más seguido que el grupo sin aviso. Según una de las medidas, también distinguió mejor los baches de las zonas normales. Con la exactitud general no pasó lo mismo: no se vio diferencia entre los cinco grupos, aunque el del aviso verbal tuvo el promedio más alto. Lo que cambió fue cuándo la gente volvía a tomar el control.
Qué encontraron
- Cuando el sistema empeoró, el grupo con aviso verbal eligió revisar a mano mucho más seguido.
- Ese grupo también distinguió mejor los baches de las zonas normales, según una de las medidas.
- La proporción de respuestas correctas no mostró diferencias claras entre los cinco grupos.
Cómo lo investigaron
Repartieron a los participantes en cinco grupos y simularon un dron cuya fiabilidad bajaba durante la tarea, del 90% al 50%. Compararon cuántas veces tomaban el control manual y cómo detectaban baches, con avisos adaptados o sin ellos.
Qué no permite concluir
- La evidencia viene de una simulación breve y de participantes que completaron la ruta. Se evaluó exceso de confianza, no se probó el mismo efecto en conducción real ni en todas las tareas.
Para pensar
Si usás un sistema automático, preguntate si sus avisos llegan justo cuando decidís delegar. Es una reflexión de diseño que sale de una simulación breve.
El estudio original
Adaptive trust calibration for human-AI collaboration
Fuente bajo CC BY 4.0. Adaptación y explicación en español de PaperFlow, con asistencia de IA. El texto se reorganizó para divulgación; no es el artículo íntegro ni implica aval de sus autores.
Una investigación no representa por sí sola el consenso de un área. Contenido educativo: no sustituye asesoramiento profesional. Informar un posible error.